这几天营队期间,调试机器人遇到的两个问题,让我有了不少反思。
第一个是 OpenDuck 双足机器人。五台机器人中,有一台走路总是前倾、摔倒。伙伴观察到其中一侧髋关节摆动幅度异常,建议更换舵机。但我认为这款舵机有磁编码器,能够读取各种状态数据,应该不至于损坏。
于是,我更倾向于从程序和参数上寻找原因,让 AI 不断排查,折腾了一个多小时。后来 AI 发现另一个舵机存在通信异常,我选择相信它的判断,更换之后依然没能解决前倾的问题。
最终,我们重新观察实际运动状态,更换了最初建议的舵机,问题才明显改善。
第二个是轮腿机器人的无刷电机,通电后疯狂抖动却无法旋转。我们怀疑电机批次、电路板、连接线、磁编码器等各种硬件问题,不断尝试替换,耗费了不少时间。
最后通过原厂上位机直接控制,发现电机其实可以正常转动。于是重新回到程序,发现问题出在控制逻辑上,pid改用开环控制后便正常了。
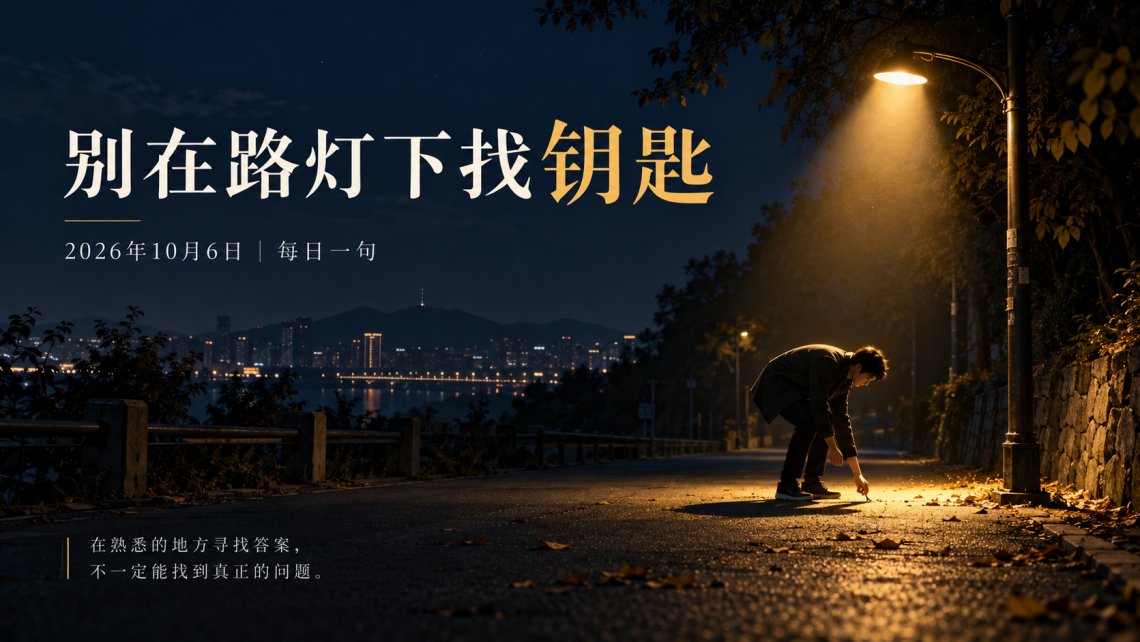
这两件事让我想起一个故事——《路灯下找钥匙》。
一天晚上,有个人在路灯下寻找丢失的钥匙。警察帮他找了半天,始终没有找到,便问他:「你确定钥匙是在这里丢的吗?」
他回答:「不确定,我也不知道丢在哪里。」
警察不解:「那为什么要在这里找?」
他说:「因为只有这里有灯光啊!」
这个故事很有意思。我们看别人时,觉得这样的行为很可笑,但回过头来看自己,又何尝不是如此?
我们总习惯在自己熟悉、擅长、容易理解的地方寻找答案,却很少意识到,真正的问题可能根本不在那里。
回看这两次调试,我发现自己也在路灯下找钥匙。
我熟悉程序,擅长借助 AI 分析问题,于是下意识地相信自己的技术判断。甚至在伙伴提出不同意见时,我仍然倾向于相信 AI。
但 AI 所了解的现场信息,本来就来自我有限的观察和转述。如果一开始我的注意力就偏了,它也可能沿着这个方向不断深入,反而强化了我原有的判断。
真正困住我的,可能不是 AI 的局限,而是我自己的认知和习性。
我以为自己在寻找真相,却可能只是在寻找能够证明自己正确的证据。
这让我想到「反求诸己」。
当事情不顺利时,我们很容易向外寻找原因,思考工具哪里不够好、方法哪里不够完善,却不容易看见自己内心那些根深蒂固的习性。
比如,习惯相信自己的判断,习惯在熟悉的领域寻找答案,甚至不自觉地排斥与自己不同的观点。
这些习性如果没有被看见,即使掌握再多的方法、拥有再强大的 AI,也可能只是在路灯下更加努力地寻找钥匙。
真正的修炼,或许就是有勇气走出那片熟悉的灯光。
承认自己可能判断错了,愿意听取不同的声音,放下对已有认知的执着,回到事实本身。
这次营队让我更加体会到,技术上的问题可以通过调试解决,但内心的习性,需要通过一次次觉察与反求诸己来改变。
借事修心,事只是缘,心才是要修的地方。
希望自己以后不仅能够把机器人调得更好,也能够借着这些真实的经历,不断看见自己,看见自己的灯下黑,修正自己,持续修炼